
Auto crossover
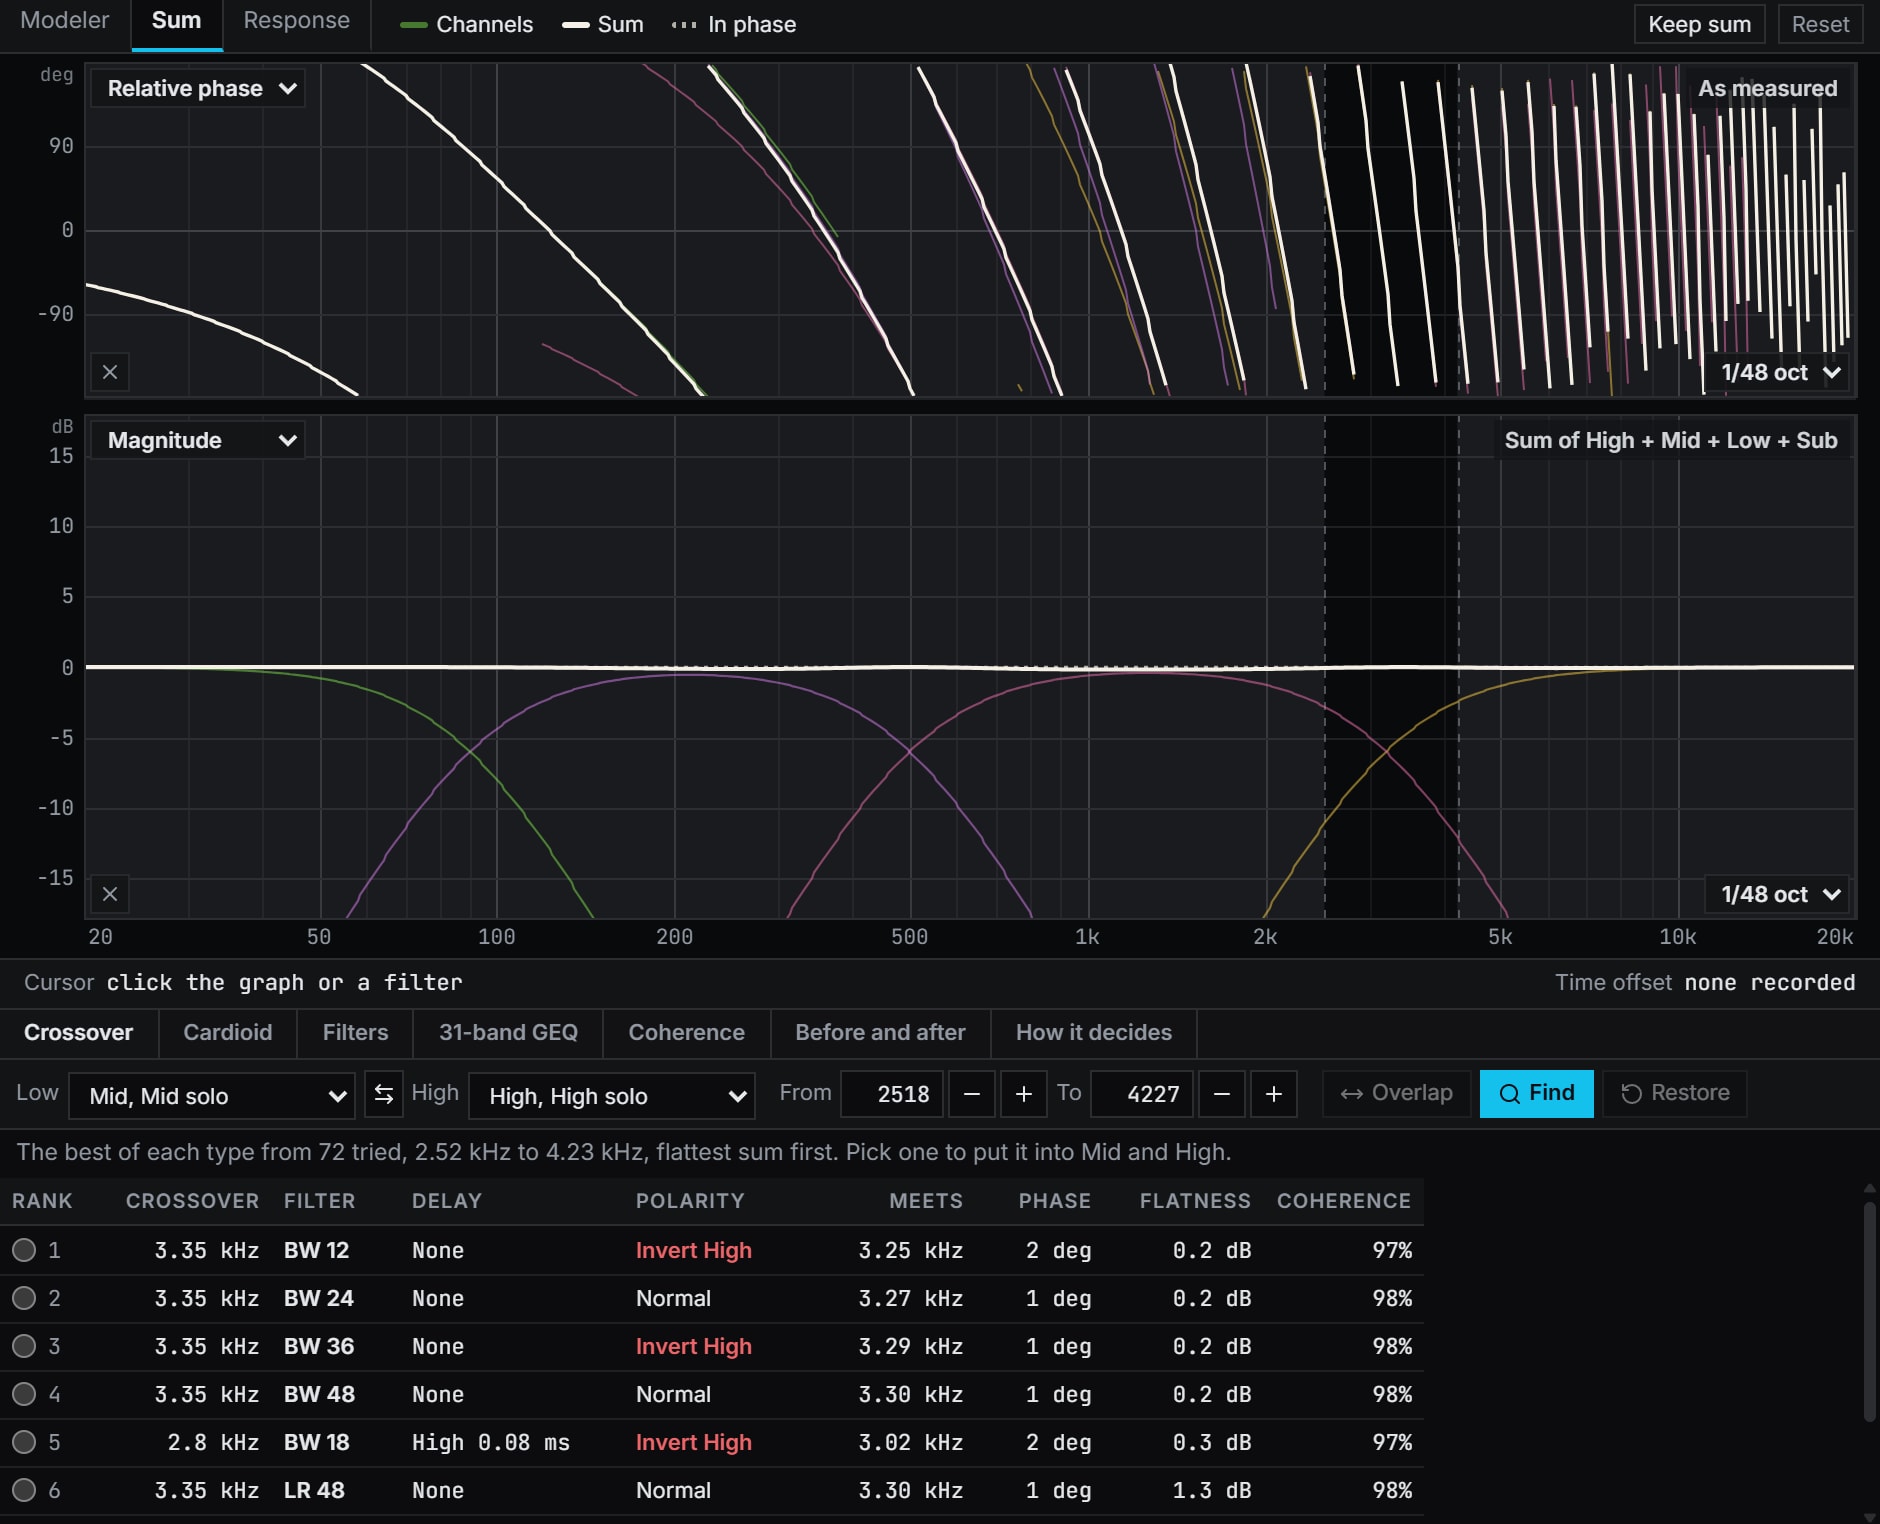
측정된 두 드라이버 사이의 crossover를 12~48 dB/oct의 Linkwitz-Riley와 Butterworth로 시도하고, 각각에 Auto Phase가 주는 딜레이와 극성을 적용하여, 유형별 최선을 합이 얼마나 평탄한지에 따라 순위를 매깁니다.
Align 안에서: 도구 > Auto crossover: Sum의 Crossover 탭
사용 방법
- 1
드라이버별로 따로 캡처
프로세서의 crossover를 끈 채로 각 드라이버를 캡처한 다음, DSP 설정에서 각 측정에 Sum의 전용 DSP 채널을 지정하세요.
- 2
찾기
도구 > Auto crossover에서 Sum의 Crossover 탭이 열립니다. Low와 High를 고르고 찾기를 누르세요. 두 드라이버의 레벨 차가 10 dB 이내인 구간, 또는 From과 To 사이에서 약 12분의 1 옥타브마다 모든 유형을 시도합니다.
- 3
행 고르기
표는 필터 유형별 최선을 합이 가장 평탄한 것부터 순위를 매기며, 딜레이와 극성, 두 드라이버가 만나는 지점, 그 지점의 위상과 coherence를 함께 보여 줍니다. 고른 행은 Sum에 바로 반영되고, 복원을 누르면 두 채널의 원래 값이 돌아옵니다.
Align의 계산 방식
무엇을 어떻게 계산하는지 설명합니다. 각 줄은 이 도구가 실행하는 코드에서 그대로 읽어 온 것입니다.
두 드라이버가 각자의 채널을 거친 상태에서 서로 10 dB 이내인 대역을 대상으로 합니다. 그 대역에서 약 1/12옥타브 간격의 모든 표준 주파수마다 각 필터 쌍을 시도합니다.
출처: ISO 3, 표준수 R40 계열, 시도하는 주파수.
각 조합마다 Auto Phase 자체 탐색으로 딜레이와 극성을 구합니다. 그다음 합성 응답을 두 드라이버 간의 깔끔한 핸드오버와 비교합니다. 이 핸드오버에서는 두 드라이버가 각각 최대 레벨을 유지합니다. 평탄도는 둘 다 1/6옥타브로 파워 스무딩한 뒤의 dB RMS 차이입니다. 비교 범위는 해당 대역과 그 양쪽 1옥타브입니다.
출처: Bharitkar and Kyriakakis, Optimization of crossover frequency and crossover region response for multichannel acoustic applications. 이 문헌은 합성 응답의 스펙트럼 편차로 crossover를 평가합니다. Align은 평균이 아니라 핸드오버로부터의 편차를 사용합니다.
표는 먼저 평탄도로 순위를 매기며, 0.1 dB 단위로 비교합니다. 다음은 두 응답이 만나는 지점의 위상차로, 5도 단위로 비교합니다. 그다음은 딜레이가 적은 순, 필터 섹션이 적은 순입니다.
두 쪽이 같은 레벨에서 전혀 만나지 않거나, 코히어런스가 0.5 미만인 곳에서 만나는 쌍은 표의 맨 아래로 갑니다.
필요한 것
- 파일을 열려면 아무 브라우저나, 라이브로 측정하려면 컴퓨터의 Chrome 또는 Edge
- 위상을 포함한 각 드라이버 단독 측정(라이브로 캡처했거나 텍스트로 가져온 것)
- crossover를 설정할 수 있는 프로세서
- Pro
질문
- crossover를 알아서 설정하나요?
- 아니요. 표일 뿐 자동으로 바꾸지 않습니다. 행을 고르기 전까지는 채널에 아무것도 들어가지 않으며, 복원을 누르면 두 채널의 원래 값이 돌아옵니다.
- 캡처하는 동안 crossover를 켜 두어야 하나요?
- 아니요. 프로세서의 crossover를 거쳐 찍은 캡처에는 이미 그 필터가 들어 있어, 시도하는 필터가 그 위에 겹치게 됩니다. 그러니 각 드라이버는 crossover를 끄고 캡처하세요.
- 채널 레벨을 바꾸나요?
- 아니요. crossover의 세 번째 설정인 채널 레벨은 절대 바꾸지 않습니다. 먼저 타깃에 맞춰 설정하세요.
- 어떤 필터 유형을 시도하나요?
- Linkwitz-Riley는 12, 24, 36, 48 dB/oct, Butterworth는 12, 18, 24, 36, 48입니다.
- 왜 Butterworth가 가장 위에 올 수 있나요?
- 이상적인 드라이버에서는 Linkwitz-Riley 유형이 평탄하게 합산됩니다. 실제 드라이버는 자체 롤오프가 필터에 더해지므로 다른 유형이 더 평탄한 합을 낼 수 있고, 그래서 Align은 각각을 측정합니다.